
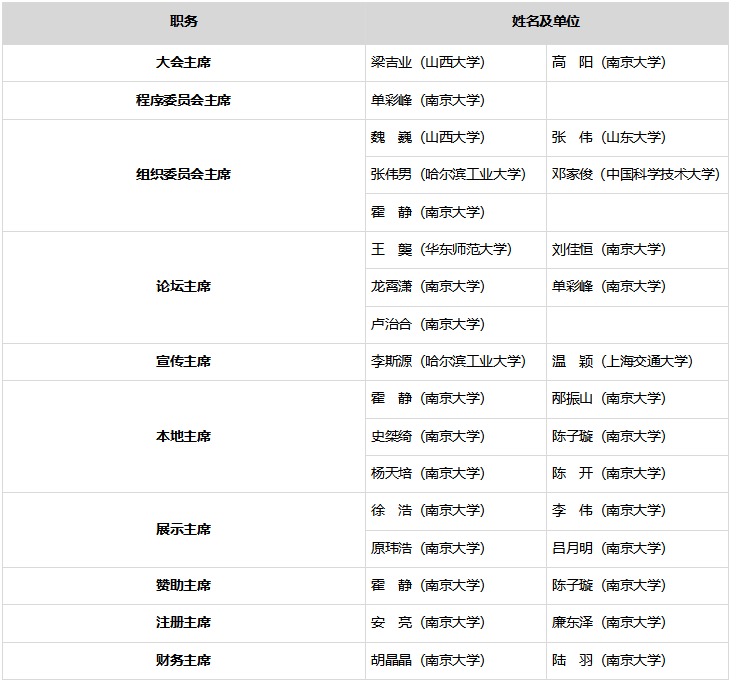
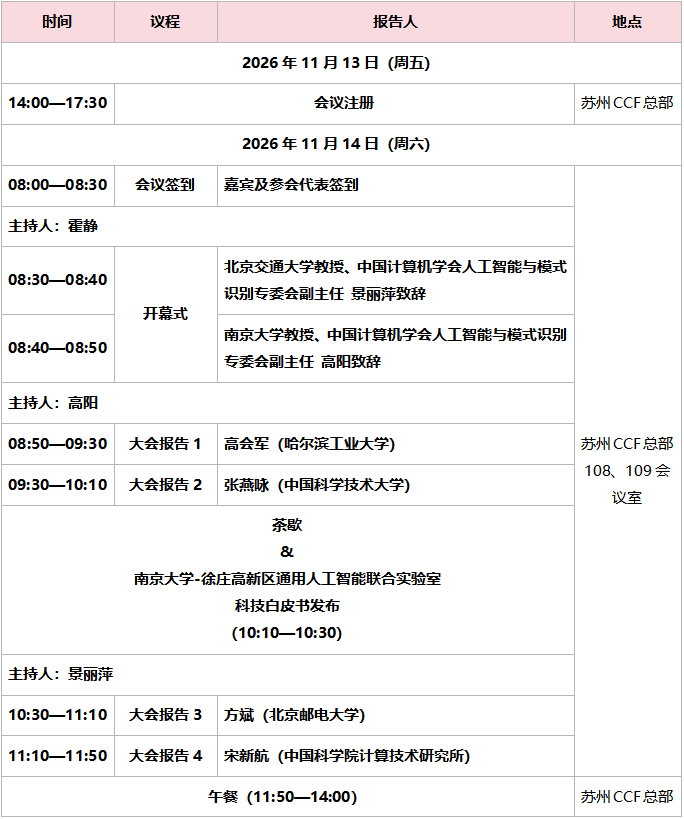
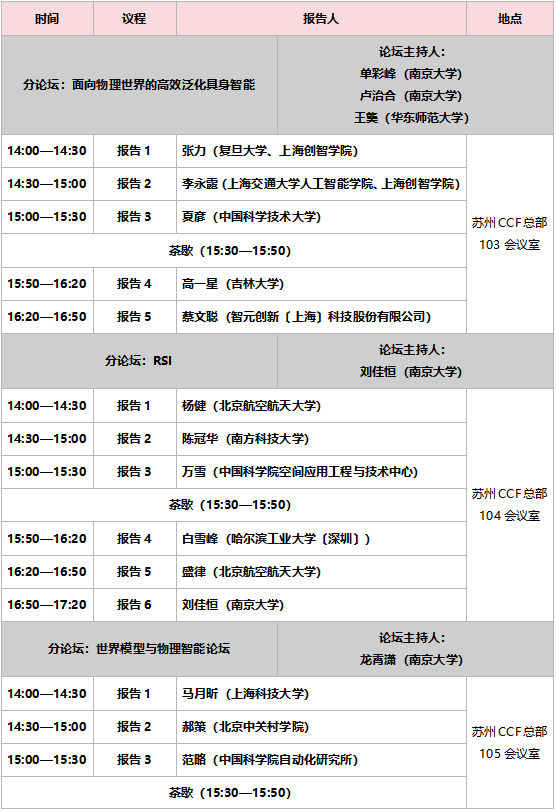
具身智能正在成为人工智能从数字空间走向物理世界的重要方向。为深化具身智能领域的学术交流,研讨前沿理论与关键技术,促进产学研协同创新,2026年第三届CCF具身智能论坛将于2026年11月14日在江苏省苏州市举行,11月13日下午开放现场注册。本次论坛由中国计算机学会主办,中国计算机学会人工智能与模式识别专业委员会、南京大学联合承办,PG游戏电子模拟器协办。论坛上午设置4场大会报告,下午同步举行3场专题分论坛,围绕具身智能理论、机器人学习、多模态感知与交互、科学智能、世界模型及真实场景应用等方向展开交流。诚邀各界专家学者、科研人员、工程师及产业界同仁相聚苏州,共同交流具身智能前沿成果,探索技术创新与产业合作新机遇。
主办单位:中国计算机学会(CCF)
承办单位:中国计算机学会人工智能与模式识别专业委员会、南京大学
协办单位:PG游戏电子模拟器
高会军 哈尔滨工业大学教授、博士生导师,长江学者特聘教授、国家杰出青年科学基金获得者、IEEE Fellow、香港大学荣誉教授;曾任全国青联常委、黑龙江省青联副主席。研究方向为智能控制、机器人智能系统、智能仪器与装备等。获国家自然科学二等奖、国家技术发明二等奖、何梁何利科学与技术创新奖、中国专利金奖、陈嘉庚青年科学奖、中国青年科技奖、科学探索奖等荣誉。现任IEEE工业电子学会候任主席、《IEEE系统、人与控制论汇刊:系统》主编;获IEEE诺伯特·维纳奖、IEEE尤金·米特尔曼成就奖。
报告时间:08:50—09:30
报告题目:《面向类器官再生的显微操控具身智能系统》
报告摘要:类器官是在体外培育的高仿生“迷你器官”,在肿瘤治疗、药物研发等方向具有重要应用,是再生医学国际前沿。当前,类器官主要依赖人工培养,通量低、一致性差、批次效应严重,类器官标准化批量制造是其医学转化的核心突破口。报告聚焦面向类器官再生的显微操控具身智能理论、技术与系统,研究柔性具身操控、显微智能感知、跨尺度闭环控制等理论与技术,研制显微操控具身智能系统,实现类器官的标准化批量制造。依托该系统,建立“类器官制造—扰动—检测”数据基座,形成类器官全生命周期高质量数据集,为新药研发与精准医疗提供系统平台与数据支撑。
张燕咏 中国科学技术大学讲席教授,人工智能与数据科学PG电子执行院长。国家海外高层次创新人才长期计划项目获得者、IEEE Fellow,国家科技创新2030“新一代人工智能”重大项目首席科学家、IEEE P3184国际标准工作组主席。研究方向为具身智能和智能感知。
报告时间:09:30—10:10
报告题目:科学具身智能体平台研究与应用
报告摘要:针对当下科学智能中AI赋能不足的现状,本报告聚焦科学具身智能体在“认知—规划—执行—仿真—应用”各步骤的科学问题,讨论如何通过构建“知—谋—行—仿—用”软硬一体化平台,突破现有科学智能系统在科学认知、实验规划与可信执行中的关键瓶颈,实现从知识增强的慢思考推理到虚实贯通迁移的闭环路径。
方 斌北京邮电大学长聘教授、博士生导师、具身智能专业负责人,曾任教于清华大学计算机系,主要研究具身智能、灵巧操作及机器人大模型等。入选北京智源学者、泰山创新领军人才等;兼任中国人工智能学会理事、认知系统与信息处理专业委员会秘书长,中国人工智能学会杰出会员,中国计算机学会智能机器人专业委员会常务委员。获多项国际学术会议最佳论文奖,并获中国自动化学会自然科学奖一等奖、世界机器人大赛“特等奖”、北京市创新大工匠等荣誉。宋新航,中国科PG电子计算技术研究所副研究员、博士生导师,具身智能计算北京市重点实验室副主任,中国人工智能学会具身智能专业委员会副秘书长。主持国家自然科学基金优秀青年科学基金项目(B类)、面上项目、北京市杰出青年科学基金项目等10余项项目,长期从事具身智能研究。在Nature Communications及IEEE TPAMI、TIP、TMM、CVPR、ICCV、NeurIPS等期刊与会议发表论文40余篇;曾获人社部博士后创新人才支持计划、中国科PG电子院长特别奖、中国图象图形学学会优秀博士学位论文奖、中国图象图形学学会自然科学二等奖、北京市科学技术进步二等奖等。曾获ImageCLEF 2013 Robot Vision、ACM MM 2016 Yahoo-Flickr Grand Challenge on Caption Prediction及CVPR 2021、CVPR 2025视觉导航竞赛冠军。
报告时间:09:30—10:10
报告题目:融合视觉—触觉—语言—动作的机器人操作模型研究
报告摘要:机器人操作正从“看得见”走向“摸得准”,视触觉多模态感知是突破接触密集型操作瓶颈的关键。报告将介绍视触觉传感器,以及由此构建的从传感器硬件到灵巧手本体的完整技术基础。在此基础上,团队开发了TacchiGym视触觉仿真平台,通过物理接触仿真与视触觉信号生成,为大规模触觉数据获取与Sim2Real迁移提供支撑;提出VTLA(视觉—触觉—语言—动作)操作模型,将触觉作为原生模态纳入预训练与推理体系,实现从多模态感知到灵巧操作的端到端映射。相关技术已在精密装配、柔性物体操作等场景中完成验证,获全球具身智能挑战赛满分冠军,并与三星、立讯等企业开展产线示范应用。
宋新航 中国科PG电子计算技术研究所副研究员、博士生导师,具身智能计算北京市重点实验室副主任,中国人工智能学会具身智能专业委员会副秘书长。主持国家自然科学基金优秀青年科学基金项目(B类)、面上项目、北京市杰出青年科学基金项目等10余项项目,长期从事具身智能研究。在Nature Communications及IEEE TPAMI、TIP、TMM、CVPR、ICCV、NeurIPS等期刊与会议发表论文40余篇;曾获人社部博士后创新人才支持计划、中国科PG电子院长特别奖、中国图象图形学学会优秀博士学位论文奖、中国图象图形学学会自然科学二等奖、北京市科学技术进步二等奖等。曾获ImageCLEF 2013 Robot Vision、ACM MM 2016 Yahoo-Flickr Grand Challenge on Caption Prediction及CVPR 2021、CVPR 2025视觉导航竞赛冠军。
报告时间:11:10—11:50
报告题目:开放环境具身导航
报告摘要:具身导航任务要求智能体在环境先验未知的条件下自主搜索并抵达指定目标。传统方法在更开放的环境中通常难以同时保障导航成功率和导航效率。面向开放场景视觉导航中环境未知难泛化、环境尺度大难探索、环境复杂难通行等问题,报告将介绍数据与场景知识双轮驱动的具身导航模型,重点讨论场景知识图的构建与在线更新、具身回合记忆与检索增强推理、复杂场景中的交互试错等导航技术。通过结构化记录历史观测、导航轨迹与行为反馈,形成可持续更新的具身经验库,并结合多模态大模型推理实现经验检索、目标推断与策略调整,以缓解复杂开放环境下泛化难、探索与规划效率低等问题。相关方法已在多个仿真场景导航任务及多套真实机器人系统中完成验证。
单彩峰南京大学教授,国家海外高层次人才, “长江学者”讲席教授,现任PG游戏电子模拟器副院长、南京大学-中国移动联合研究院副院长、南京大学-西门子人工智能联合研究中心主任。主要从事计算机视觉、模式识别、医疗人工智能等方面的研究,先后承担多个欧盟和荷兰的研究项目、新一代人工智能国家科技重大专项、教育部学科突破先导项目、国家自然科学基金原创探索项目等。发表论文250篇、授权各国专利110余项(其中美国欧洲日本专利60多项)。荣获飞利浦公司发明奖,任中国图像图形学会常务理事、南京大学侨联副主席。先后担任npj Digital Medicine、Pattern Recognition、IEEE J-BHI、IEEE T-CSVT等国际期刊的编委。
卢治合南京大学(苏州校区)PG电子准聘副教授,国家级青年人才,研究方向涵盖高效机器学习与泛化具身智能。已在 CVPR、ICCV、ECCV、NeurIPS、ICML、ACM MM 等顶级国际会议,以及 IEEE TIP、RAL、PR 等权威期刊发表学术论文 30 余篇,长期担任国际顶级会议领域主席或者审稿人。加入南京大学之前,他曾任哈马德·本·哈利法大学助理教授;更早前于新加坡国立大学担任研究员。他 2022 年于萨里大学取得博士学位;2019 年于中国科PG电子自动化研究所取得硕士学位。
王 龑华东师范大学数据科学与工程PG电子青年研究员(紫江青年学者)、博士生导师,复旦大学智能机器人研究院博士、博士后。长期从事表情识别与情感计算、多模态理解与生成、具身智能与交互研究,重点关注以数字人与机器人为载体的具身情感智能系统。以第一或通讯作者身份在 CVPR、ICCV、ICML、NeurIPS、AAAI、ACM MM等 CCF A类会议及 IEEE TII 等中科院1区期刊发表论文30余篇,谷歌学术被引5000余次,高被引论文4篇。多次担任 CVPR、ICLR、NeurIPS、ICCV 等国际会议领域主席,现任CCF智能机器人专委会秘书处成员、CSIG情感计算与理解专委会委员等。主持科技部国家重点研发计划子课题、国家自然科学基金青年项目、2项中国博士后科学基金(第73批面上资助、第5批站前特别资助),作为核心骨干参与完成科技创新2030“新一代人工智能”重大项目、国家自然科学基金等多项国家级项目。专著《多场景动态面部情感理解理论与方法》获2026年度中国博士后科学基金优秀学术专著出版资助。曾获2024年度 Information Fusion 最佳综述论文奖(情感计算)、CCF A类会议比赛冠军、2024年度复旦大学“十大科技进展”奖、AI黑客松医疗健康赛道亚军。
张 力 复旦大学大数据PG电子教授,博士生导师,上海创智PG电子全时导师,国家级青年人才计划入选者。伦敦玛丽女王大学电子工程与计算机科学系博士,牛津大学工程科学系(TVG 组)博士后,曾任职于剑桥三星人工智能中心研究科学家。作为项目(课题)负责人或核心骨干,先后主持或参与国家科技重大专项、科技创新 2030 重大项目等国家级重点科研任务。入选上海海外高层次青年人才计划、上海科技青年 35 人引领计划 (35U35),获世界人工智能大会青年优秀论文奖;发表人工智能期刊与会议论文 100 余篇;据 Google Scholar 统计,论文总被引用 3 万余次。 担任人工智能国际顶级会议 NeurIPS、ICLR、CVPR、ECCV 领域主席。
报告时间:14:00—14:30
报告题目:《面向通用具身智能的数据、架构与运动泛化》
报告摘要:通用具身智能需要机器人从多样化经验中学习,并将所学能力迁移到不同任务、场景与本体。本报告围绕数据、架构与运动泛化三个层面,介绍课题组的系列研究。数据层面,基于操作视频数据、机器人示范与在线交互经验,探索具身模型的预训练与后训练范式,并通过强化学习从混合质量的交互与人类干预中学习有效行为,构建经验积累与策略改进的闭环;架构层面,通过动作条件世界建模学习可迁移的动力学先验,支撑世界模拟与具身策略学习,并利用模拟交互开展强化学习后训练,同时以未来预测监督动作学习,并通过实时触觉反馈提升执行可靠性;运动泛化层面,结合人体运动语义与机器人动力学约束,研究运动重定向与跨本体全身控制,促进运动知识在不同机器人形态间的共享与迁移。报告将结合机器人操作与人形机器人实验,探讨从多源经验学习到可靠执行与能力泛化的关键路径。
李永露上海交大人工智能PG电子副教授、上海创智PG电子全时导师,RhOS.ai lab负责人。研究具身智能、物理推理、行为理解。曾获上海市海外高层次青年人才,获ICRA 2025 Best Paper Reward on HRI(独立通讯)、吴文俊优博士、蚂蚁Intech奖、WAIC云帆奖-璀璨明星、明日之星、NeurIP、ICML杰出审稿人、百度奖学金、2020华人学生AI百人、AI100青年先锋(MIT review)。任NeurIPS、ICLR、CoRL、AAAI等顶会Area Chair/PC,上海交大ACM班《计算机视觉》课程教师、VALSE EAC、中国人工智能学会-具身智能专委会副秘书长。 RhOS.ai专注于打造下一代Physical AI基模型,基于长期的具身智能和物理推理研究积累,形成了以物理直觉模型为核心的数据-模型-硬件-落地闭环研发路线,赋能具身、游戏、穿戴、agent,目前已经推出了GM-100具身评测标准、RhOS-World: Khora多玩家4D世界交互模型等多个世界领先的模型产品。
报告时间:14:30—15:00
报告题目:《机器人学习的数据配方与评测》
报告摘要:本报告聚焦具身和物理智能最核心的问题——数据配方,介绍团队在具身数据配方和治理方向的长期积累和最新工作,同时介绍在物理推理领域的相关内容和结合,展望Physical AI的新范式和模型。
夏 彦 中国科学技术大学人工智能与数据科学PG电子特任教授,国家高层次青年人才,博士生导师。主要研究方向包括三维视觉,具身智能,无人驾驶等。博士毕业于德国慕尼黑工业大学,曾任德国国家人工智能中心(慕尼黑)研究科学家和慕尼黑工业大学计算机视觉与人工智能组高级研究员,英国牛津大学视觉几何实验室(VGG)、剑桥大学访问学者。研究成果以第一作者和通讯作者发表于TPAMI、IJCV、CVPR、ICCV、ECCV等计算机视觉与人工智能国际顶级期刊和会议,获ICCV 2025 E2E3D Workshop最佳论文奖等。担任第13届国际移动测量技术大会程序委员会主席、中国空间智能大会演示主席、2026中国具身智能大会专题论坛主席等。
报告时间:15:00—15:30
报告题目:《面向科学具身的人形灵巧操作仿真与评测平台》
报告摘要:近年来,人工智能与机器人技术的快速发展正在推动科学研究范式发生变革。然而,在面向科学实验的真实场景中,机器人仍面临复杂环境理解、精细交互操作以及高可靠性评测等诸多挑战。不同于自动化实验室中针对特定任务和固定环境设计的机器人系统,智能化学实验室要求机器人能够理解实验流程,适应开放环境,并完成具有严格精度约束的复杂操作。本报告介绍一种面向智能化学实验室的人形灵巧操作仿真与评测平台Labimus。该平台基于真实有机化学实验工作台构建高保真数字孪生环境,融合实验资产建模、交互式仪器仿真、颗粒级物理模拟等,实现从实验流程理解到人形灵巧操作与结果评估的闭环。报告进一步介绍面向科学实验任务的精度感知评测体系,通过任务完成度、操作精度以及长程实验执行能力等多个维度,评估人形机器人在科学实验场景中的灵巧操作能力。
高一星吉林大学人工智能PG电子副教授、研究员、博士生导师,第十届中国科协“青年人才托举工程”入选者,吉林省高层次人才,吉林大学国际合作与交流处副处长(挂职)。十五岁考入西安交通大学少年班,获英国帝国理工PG电子博士学位,曾任英国伯明翰大学计算机PG电子讲师。主持国家自然科学基金面上项目、青年项目和国际合作交流项目(基金委-英国皇家学会)、吉林省科技厅重点研发国际科技合作项目(中英)、中国科技发展基金会2025国际青年伙伴计划项目(中美)等。近年来在ICML,CVPR,ICCV,AAAI,ICRA,IROS,TMM,RA-L等机器人、计算机视觉和人工智能领域国际顶级会议与期刊发表高水平学术论文三十余篇,担任IEEE CIS-RAM 2026国际会议大会主席、RA-L期刊Guest Editor。荣获吉林大学本科课堂教学质量优秀奖和吉林大学第六届教师教学创新大赛二等奖。
报告时间:15:50—16:20
报告题目:《家庭机器人柔性物体操作:挑战与进展》
报告摘要:从整理衣物到家庭收纳,再到养老照护,柔性物体操作是家庭机器人走向真实应用必须具备的核心能力。然而,相较于规则、稳定的刚性物体,柔性物体具有复杂的形态变化、丰富的褶皱与遮挡以及难以建模的物理特性,使机器人感知、规划与操作面临巨大挑战。本报告将围绕家庭机器人柔性物体操作这一主题,介绍机器人学习在衣物感知与抓取、复杂环境鲁棒操作以及仿真驱动训练等方面的研究进展,探讨面向真实家庭场景的关键技术挑战,并展望柔性物体操作与具身智能的发展趋势。
蔡文聪现任智元创新中央研发部交互智能业务部端侧工程负责人,专注于人形机器人端侧交互系统的架构设计与工程落地。带领团队完成语音、多模态等交互能力的端侧部署,主导声学前端、端侧架构与工程交付等专项,产品在主题乐园、展馆等复杂真实场景中落地运行。
报告时间:16:20—16:50
报告题目:《人形机器人语音交互真实部署态需求和挑战》
报告摘要:本报告围绕人形机器人在真实场景中的语音交互,讨论声学前端、麦克风布局、交互链路、部署架构及验收要求。核心观点是:机器人语音交互不能只追求识别率,而要在真实部署条件下同时做到听清、选对对象、及时回应、正确执行与安全可控。
刘佳恒PG游戏电子模拟器助理教授,特聘研究员,博士生导师。2023年-2025年期间曾获阿里星,在阿里从事大模型研发工作。主要研究方向为大模型与代码智能体,在人工智能顶级学术会议ICML、ICLR、NeurIPS、ACL等发表论文120余篇,一作/通讯50余篇, 并曾获ACL 2024杰出论文奖和中国指挥与控制学会科学技术进步二等奖等。主持国家自然科学基金青年基金项目及十余项企业(字节、阿里、快手、华为等)学术合作项目。
杨 健 北京航空航天大学副教授,北航卓越青年学者。聚焦代码大模型与智能体,在预训练、后训练、协同生成与评测,在ICLR、NeurIPS、ACL、EMNLP等国际权威学术期刊和会议发表论文百余篇,第一与通讯作者30余次,多次担任ARR(ACL、EMNLP、NAACL)SAC/AC、INLG 2026 Program Chair,AAAI (AIA Track) SPC与AC,谷歌学术引用47000+,获WACI 2026云帆奖。博士毕业后,以阿里星加入阿里巴巴通义千问团队,作为千问大模型Qwen系列及千问代码大模型QwenCoder系列的核心贡献者,负责千问模型代码能力建设及专项代码模型QwenCoder的研发。加入北航后,主导研发循环代码大模型LoopCoder,以及面向工业场景的InCoder-32B,覆盖7B、14B、32B、40B多个参数量级。在代码大模型应用落地方面,获得发明协会创新创业一等奖,累计专利、应用证明、漏洞证明十余项。
报告时间:14:00—14:30
报告题目:《基于FlagOS国产算子的自进化代码大模型》
报告摘要:代码大模型正从代码生成工具走向能够自主规划、执行与验证复杂任务的智能体,如何使其在实践中持续学习和自我改进,成为重要的研究方向。讲座围绕自进化代码大模型和智能体,介绍模型与智能体利用执行反馈、测试验证和交互经验提升能力的基本思路,探讨数据自生成、强化学习、经验记忆与策略优化等关键技术,并结合代码生成、缺陷修复和软件开发等场景,分析自进化机制的应用潜力,以及评估可信度、演化稳定性和安全可控性等挑战。
陈冠华南方科技大学统计与数据科学系助理教授,博士生导师,中国中文信息学会青工委执委、CCF自然语言处理专委会执委。他于香港大学取得博士学位,于清华大学取得学士和硕士学位,研究兴趣为推理大模型智能体的持续学习与自进化。他获得 2025 年度微软亚洲研究院铸星学者称号,现主持多项国家与省级课题,并参与国家重点研发和重大项目。近三年来在 ICML、ICLR、ACL 等 CCF-A/B 顶级会议以第一作者或通讯作者身份发表论文 40 余篇,担任顶级人工智能领域会议和期刊审稿人和 ICLR/AAAI/ACL/EMNLP 领域主席。
报告时间:14:30—15:00
报告题目:《从知识蒸馏到经验学习:智能体自进化路径探析》
报告摘要:近年来,大模型智能体在数学、代码等任务取得了显著进步,然而在众多真实场景的复杂任务仍有短板,其任务规划、长程推理能力不足制约智能体进一步落地应用。本报告将关注基于知识蒸馏和经验学习构建自进化智能体的方法,探讨其中的数据评估、算法改进、奖励模型优化等问题,并以语言世界模型为例讨论基于经验学习的智能体优化途径。最后围绕智能体RSI进一步发展的挑战与思路进行讨论。
万 雪 研究员,博士生导师,就职于中国科PG电子空间应用工程与技术中心。本科及硕士毕业于武汉大学遥感信息工程PG电子,博士毕业于伦敦帝国理工PG电子。主要研究领域为深空场景感知、视觉导航定位技术及海量空间科学数据语义理解。已发表高水平学术论文40余篇,多次荣获国际学术奖项(如RSPSoc主席特别奖)。主持和参与国家自然基金、国家重点研发等多项重大科研项目。研究成果广泛应用于载人航天、深空探测等真实在轨任务,推动智能化空间机器视觉与应用技术发展。
报告时间:15:00—15:30
报告题目:《太空具身智能自进化初探与展望》
报告摘要:太空具身智能是推动在轨服务与行星探测走向自主作业的关键能力,其核心难点在于真实太空环境难以在地面复现、极端条件下的感知认知受限、以及面向高动态不确定性的行动闭环难以稳定闭合。本报告围绕太空具身智能自进化这一主题,回顾课题组在空间在轨服务与行星探测两类场景中的研究进展,并探讨面向自进化(RSI)的初步路径与未来展望。在环境构造层面,针对月球表面探测与在轨服务两类任务,分别构建了高保真仿真环境,以弥合地面试验与真实在轨运行之间的鸿沟;在感知与认知层面,发展了基于小模型的语义感知、语义理解与三维重建算法,并引入大模型进行任务语义推理,实现从原始观测到决策意图的映射;在行动闭环层面,探索了基于视觉-语言-动作(VLA)模型的直接动作生成方法,以及基于观测的传统导航定位技术,形成可作用于环境的闭环作业能力。在此基础上,初步研究了基于分层智能体架构的自进化机制,尝试将环境、感知认知与行动三者纳入统一的迭代优化框架。最后,面向大模型时代(Astra 6)的能力跃升,分别从环境构造、感知认知与行动闭环三个维度,展望太空具身智能实现自主自进化的可能路径与关键技术方向。
白雪峰哈尔滨工业大学(深圳)计算机科学与技术PG电子副教授,深圳市孔雀团队核心成员,CCF-NLP、CIPS-LMG专委会委员。主要研究方向为自然语言处理与大模型推理,在 ACL、ICML、NeurIPS、ICLR 等自然语言处理与机器学习国际顶级会议和期刊上发表论文 50 余篇,其中 Oral 论文 5 篇,ICML Spotlight 论文 1 篇,论坛优秀论文奖 2 篇。担任 AACL 2026 会议 Workshop Chair,担任自然语言处理国际顶级会议ACL、EMNLP、AAAI、NAACL 以及 NLPCC、CCL 等会议的领域主席。
报告时间:15:50—16:20
报告题目:《迈向自进化的大模型推理:效率与可靠性的协同优化》
报告摘要:近年来,大模型在复杂任务中展现出卓越的推理能力,但其推理过程仍面临两个关键瓶颈:一是计算冗余高、延迟显著,推理代价难以承受;二是推理存在行为偏好、结果可靠性不足。效率与可靠性的协同优化,已成为大模型推理研究从“能用”迈向“好用”的关键路径,也构成推理能力持续自我进化的两个基本维度。效率决定迭代的代价,可靠性决定迭代的方向。本次报告聚焦上述两个方向,系统阐述高效推理中的训练加速、思维链压缩、隐式推理等关键技术,以及可靠推理中的推理机理分析、推理偏好评估、推理行为矫正等技术,并在此基础上讨论从“人工调优”走向“自我进化”的未来发展方向。
盛 律 北京航空航天大学教授,博导,入选国家级青年人才、智源青年学者、小米青年学者、2024-2026年斯坦福全球前2%顶尖科学家排行榜单。主要研究方向为三维视觉、具身智能和多模态大模型。在IEEE TPAMI/ACM TOG/IJCV以及CVPR/ICCV/ICLR/ECCV等重要国际期刊和会议发表论文80余篇,Google Scholar显示被引用数1万余次。现任CVPR/ICLR/ECCV/ACM Multimedia/AAAI等领域主席,以及多个领域顶会顶刊审稿人和程序委员。CCF高级会员,任CCF和CSIG多个专委会执行委员,VALSE执行领域主席。
报告时间:16:20—16:50
报告题目:《面向开放世界的具身智能体及其应用》
报告摘要:开放现实世界中的具身智能体面临跨场景、跨任务和跨本体的泛化性挑战,以及完成复杂长程任务所需的可达性、可靠性和精准性要求。在本次报告中,讲者主要介绍复杂环境下具身智能体实现主动感知和行动闭环,空间推理与符号计算,经验学习与能力进化等关键能力维度的近期工作。相关工作已经集成至北京智源人工智能研究院的RoboBrain和RoboOS平台。
刘佳恒PG游戏电子模拟器助理教授,特聘研究员,博士生导师。2023年-2025年期间曾获阿里星,在阿里从事大模型研发工作。主要研究方向为大模型与代码智能体,在人工智能顶级学术会议ICML、ICLR、NeurIPS、ACL等发表论文120余篇,一作/通讯50余篇, 并曾获ACL 2024杰出论文奖和中国指挥与控制学会科学技术进步二等奖等。主持国家自然科学基金青年基金项目及十余项企业(字节、阿里、快手、华为等)学术合作项目。
报告时间:16:50—17:20
报告题目:《递归自我改进前沿进展》
报告摘要:报告围绕递归自我改进(RSI)展开,梳理其从理论走向可运行系统的发展现状。当前 OpenAI、Anthropic等机构已落地相关实践,AI 智能体大量承担代码实现、实验运行等研发执行工作,但研究方向与关键判断仍由人类把控。报告从反馈诊断、实验探索、经验更新、改进机制演化四个环节解析 RSI 技术链路,介绍 CodeTracer、AlphaEvolve、ReasoningBank 等系列评测与技术方案。报告指出 RSI 更新不局限于模型权重,技能、工具、记忆等同样可承载改进。最后展望 RSI 将推动 AI 终身学习、重塑 AI 研发范式,模型、算力、场景协同演进,同时需要关注技术迭代带来的潜在风险。
龙霄潇PG游戏电子模拟器准聘副教授、南京大学紫金学者、国家级青年人才。长期关注人形机器人、空间智能、世界模型等方向研究,谷歌学术总引用量8000余次,开源项目在GitHub平台累计获得超1.5万次星标关注。担任CCF-A类期刊IEEE TVCG副主编。带领学生获得2025年大学生“挑战杯”“人工智能+”挑战赛特等奖等多项赛事奖项。入选世界人工智能大会(WAIC)云帆奖明日之星、中国三维视觉大会优秀青年学者、斯坦福全球Top 2%科学家榜单。
马月昕 上海科技大学长聘副教授、博士生导师,博士毕业于香港大学。主要研究方向为三维视觉、具身智能、自动驾驶。共发表相关领域顶会或顶刊论文百余篇,其中一作与通讯论文50余篇,包括TPAMI、CVPR、ICCV、SIGGRAPH等,谷歌学术引用1万余次。参与指导的论文获MICCAI 2024唯一最佳论文奖,ACM MM 2024最佳论文候选。曾获SemanticKITTI、NuScenes、Argoverse等多个国际自动驾驶挑战赛冠军和亚军;曾获上海市海外高层次人才、上海市优秀教学成果一等奖、China 3DV 2025年度优秀青年学者、入选2024、2025年度全球前2%顶尖科学家榜单等。
报告时间:14:00—14:30
报告题目:《面向高动态场景的具身交互与推理》
报告摘要:复杂真实世界的动态交互场景,对机器人的环境适配能力、泛化任务能力与实时响应能力提出极高要求。本文从具身感知、认知推理及行为执行三个核心维度,研究复杂动态交互场景下的关键技术架构与实现思路,同时结合端到端大模型技术,进一步研讨具身智能的技术范式革新与未来演进路径。
郝 策北京中关村PG电子助理教授,研究方向为具身智能,机器人操作技术。在机器人和人工智能顶会Icra, Corl, RAL, Nips, Iclr发表30余篇会议。 郝策博士毕业于新加坡国立大学计算机PG电子,导师为 Prof. Harold Soh,研究方向为扩散模型机器人操作策略。 在此之前,郝策博士就读于加州大学伯克利,导师为美国工程院院士 Prof. Masayoshi Tomizuka,研究方向为自动驾驶规划和控制技术。郝策本科和硕士毕业于北京航天大学。
报告时间:14:30—15:00
报告题目:《迈向通用具身智能:机器人操作与腿足运动中的学习范式》
报告摘要:让机器人像人一样灵巧地操作物体、稳健地行走奔跑,是实现通用具身智能的两大核心挑战。本次报告将围绕讲者近年来的研究工作,系统介绍在机器人操作和腿足运动两个方向上的学习方法进展:在操作部分,将讨论基于扩散模型(Diffusion Policy)、视觉-语言-动作模型(VLA)以及力觉/触觉反馈的策略学习方法,以及如何通过技能抽象(Mixture-of-Experts)处理长时序与多任务场景;在运动部分,将介绍面向四足与人形机器人的动态避障与反射式运动控制。报告最后将讨论两条主线的共性方法论及未来研究方向,希望为本科生同学进入机器人学习领域提供入门视角与研究启发。
范 略 中国科PG电子自动化所模式识别实验室助理研究员,2024年毕业于中国科PG电子自动化研究所。研究领域为自动驾驶和具身智能场景的世界模型。以第一作者和通讯作者身份在TPAMI、CVPR、ICCV、NeurIPS、ICLR等国际主流期刊和会议发表论文30余篇。主持国家自然科学基金青年项目、北京市自然科学基金培育项目、作为项目骨干参与新一代人工智能国家科技重大专项。获ICRA具身世界模型挑战赛冠军、中国科PG电子优秀博士学位论文奖、中国图象图形学会博士学位论文激励计划等。
报告时间:15:00—15:30
报告题目:《世界模型:从几何表观到物理内涵》
报告摘要:本报告首先对主流世界模型进行了梳理,从数据维度的角度分析了当前世界模型领域的发展现状,重点探讨团队在现阶段在偏重于几何表观刻画的4D世界模型方向的成果及其在具身智能领域的应用。从几何表观的世界模型出发,报告进一步深入探讨了世界模型中的物理内涵,分享了团队近期在物理世界基座模型方面的最新成果。最后介绍课题组围绕视频世界模型的全方位评测所进行的最新工作,充分揭示了现有视频世界模型的性能特性,对下一代通用世界模型进行了展望。
张子豪中国科PG电子工业人工智能研究所副研究员,此前曾就职于中国科PG电子计算技术研究所。他长期从事三维视觉、计算机图形学与具身智能的交叉研究,聚焦于物理交互、运动生成与智能决策等方向研究。在相关领域已取得国际领先的成果,在IEEE TVCG、CVPR、ICCV等顶级期刊/会议上发表论文20余篇论文,研究成果入选3DV 2026最佳论文候选。曾获中科院院长优秀奖、IROS 2025 RoboSense挑战赛第一名,IEEE ICRA 2026 WBCD挑战赛中国区第一名全球第二名。作为负责人承担国家自然科学基金青年科学基金项目,江苏省工业人工智能实验室重点项目,中关村科学城算力支持项目。目前担任中国图象图形学学会智能图形专委会与三维视觉专委会秘书处委员。
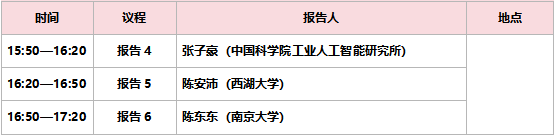
报告时间:15:50—16:20
报告题目:《从三维感知到物理交互:面向机器人的高斯表示与物理资产构建》
报告摘要:三维高斯泼溅(3D Gaussian Splatting,3DGS)为机器人场景理解、交互建模与仿真资产构建提供了新的表示方式。如何从几何与外观重建进一步恢复物体的物理属性,使数字资产能够预测并响应机器人动作,是这一方向的重要研究问题。本报告将梳理三维高斯表示在语言引导抓取、物理参数辨识、可变形物体建模及世界模型构建中的代表性进展,重点比较显式材料参数估计、神经本构学习与弹簧质点建模等技术路线,分析视觉重建、物理仿真与交互监督之间的联系。在此基础上,介绍我们结合 3DGS 与物质点法(MPM),开展显式物理量估计和可仿真资产构建的初步尝试,并讨论参数可辨识性、跨交互泛化及下游机器人任务验证等问题。
陈安沛西湖大学助理教授、Inception3D实验室负责人。他的研究方向聚焦在计算机图形学、三维视觉以及空间智能,致力于从二维图像中高效地感知三维世界,具体包括三维表征,内容合成和物理交互。他在计算机视觉与图形学顶会顶刊(CVPR, ECCV, ICCV, SIGGRAPH, TOG, ICLR等)上发表论文多篇。曾担任 CVPR 23/24/25/26, 3DV 24/25, NeurIPS 24/25, ICML 26等多个国际顶级AI与视觉会议的领域主席(Area Chair)。
报告时间:16:20—16:50
报告题目:《三维空间推理到物理交互》
报告摘要:传统三维视觉表征(如点云、网格、辐射场)过去主要服务于游戏与影视渲染,核心在于几何重建与外观逼真渲染;而具身智能的兴起,则要求三维表征深度赋能智能体的空间推理、环境交互与物理闭环。本次报告将分享我们实验室在具身三维视觉方向的近期探索, 报告将从 “空间理解记忆—空间生成—物理交互”探讨三维视觉从“被动观测”迈向“具身交互”的新机遇。
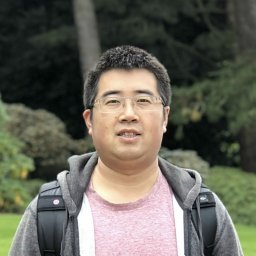
陈东东南京大学准聘助理教授、特聘研究员、博士生导师。英国爱丁堡大学博士后、四川大学博士,曾任四川大学副研究员及英国赫瑞瓦特大学助理教授、博士生导师。主要研究计算成像理论与方法、逆问题与脑机接口,在CVPR、ICCV、ECCV、ICML、NeurIPS、MICCAI、AAAI、MM及JMLR、IEEE Signal Processing Magazine等会议和期刊发表论文50余篇。曾获IES最佳学生论文奖、四川省计算机学会优秀论文奖、MICCAI-BIA最佳论文提名奖。代表性成果包括等变成像系列工作,相关技术已部署于微软图像重建与多模态融合管线;作为核心创始成员创建DeepInverse开源平台,已纳入PyTorch生态系统,并获2024年法国教育部开放科学奖。
报告时间:16:50—17:20
报告题目:《自监督成像:从有限感知数据中学习重建》
报告摘要:深度网络已在医学成像、计算摄影等众多成像逆问题中取得当前最优性能。然而,在生命科学、天文成像等若干科学成像任务中,通常传感器只能获得关于原始信号的不完备且含噪测量,这给大多数基于学习的方法带来了挑战,因为此类方法通常依赖昂贵且极难获取的真值信号进行训练;而仅从不完整测量出发学习成像,在理论上亦不可行。本报告将介绍等变成像(Equivariant Imaging)系列方法,该方法利用自然信号固有的等变结构突破上述限制。所提出的学习策略完全无需真值监督,其性能可与有监督方法相媲美。实验表明,该框架在稀疏视角计算机断层成像、加速磁共振成像以及图像修复与多模态融合等多个成像逆问题中均展现出巨大潜力。
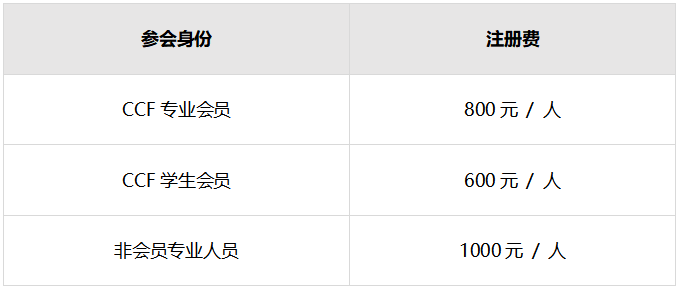
报名时间:2026年10月14日至11月14日
注册入口://ccf.org.cn/1CUoK0/brief_1008
温馨提示:会议期间食宿自理。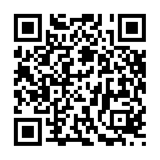
扫码注册参会
苏州国际会议酒店
地址:苏州市相城区相融路699号(距会场步行约5分钟)
预定电话:0512-65928888
苏州高铁金科大酒店
地址:苏州市相城区南天成路67号(距会场约8分钟车程)
预定电话:0512-69378888
全季苏州北站酒店
地址:苏州市相城区南天成路68号(距会场约8分钟车程)
预定电话:0512-68861555
桔子苏州北站酒店
地址:苏州市相城区南天成路78号(距会场约10分钟车程)
预定电话:0512-66739999
苏州高铁金科大酒店
地址:苏州市相城区南天成路67号(距会场约8分钟车程)
预定电话:0512-65928888
高铁:建议到达苏州北站,距会场约2公里,打车约6-8分钟;
机场:可从苏南硕放机场抵达后转高铁或出租车;
市内交通:会议期间建议优先网约车,早晚高峰预留20-30分钟机动时间。
联系人:胡晶晶
联系电话:13512500594
联系邮箱:[email protected]